El creciente papel de los componentes de caucho en la robótica industrial
¿Por qué el sellado de agarre, la protección de cables y el control de vibraciones dependen cada vez más de piezas de elastómero específicas para cada aplicación?
Por primera vez, el número de robots en funcionamiento ha superado los cinco millones en todo el mundo, y la cantidad de robots de nueva fabricación ha alcanzado un máximo de algo más de 600.000 unidades, según un informe de la Federación Internacional de Robótica. Un mayor número de máquinas de este tipo también implica una mayor cantidad de articulaciones que deben aislarse, interfaces de vacío, conexiones flexibles y efectores finales sometidos a movimientos repetitivos.
Los elastómeros utilizados en robótica tienen un perfil relativamente bajo, pero su contribución es sustancial a la forma en que los robots sujetan los objetos, a la manera en que evitan que los contaminantes lleguen a la articulación y a cómo reducen las vibraciones en la herramienta. Su verdadero valor reside en que pueden diseñarse y utilizarse de forma que sean compatibles con un movimiento y unas condiciones específicas, a diferencia del caucho en general.
Solo una parte de la aplicación es un brazo robótico.
En términos generales, el robot seguirá una trayectoria fija con gran precisión durante la ejecución, pero aun así pueden existir algunas variaciones en el proceso que afecten tanto al robot como a los dispositivos circundantes. Por ejemplo, con el tiempo, una ventosa puede desgastarse; un fuelle puede rozarse, generando fricción; un pasacables puede aflojarse ligeramente, o una almohadilla flexible puede comportarse de manera diferente debido a los cambios constantes de temperatura. La posición y el estado de la pieza de trabajo se ven afectados por estas pequeñas interferencias.
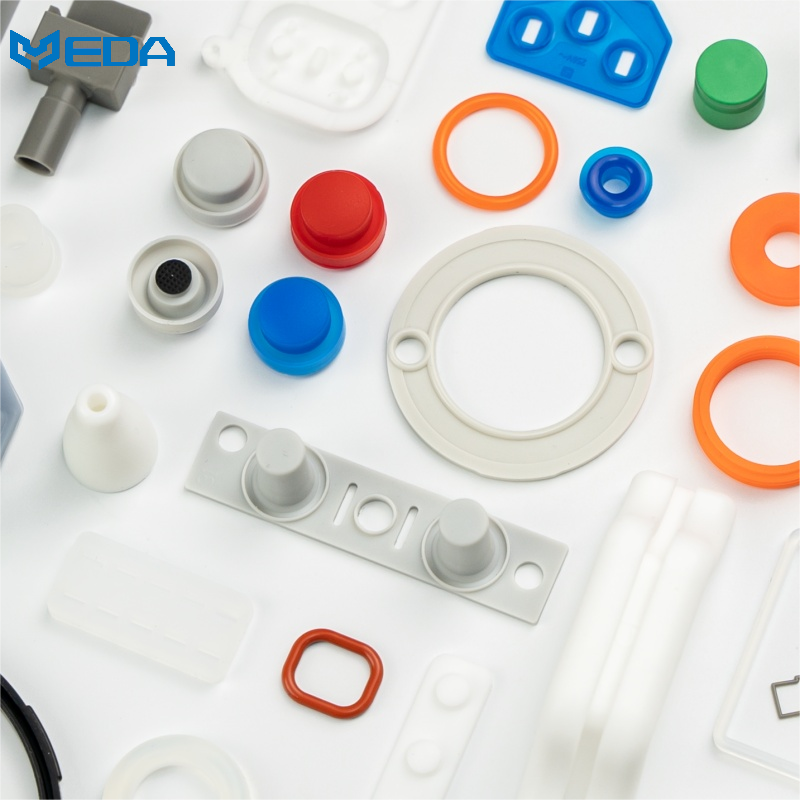
Las piezas personalizadas para robots de goma se encuentran a menudo en empuñaduras, sistemas de ventosas, mecanismos de cambio de herramientas, dispositivos de enrutamiento de cables, protectores, topes y interfaces de montaje.
En algunos casos, incluso entran en contacto con el producto. Otros ayudan a mantener el robot libre de polvo y humedad mediante un sellado hermético contra el polvo, el refrigerante o los agentes de limpieza. Cada pieza tiene diferentes restricciones de material y geometría según su posición específica.
El agarre depende de la superficie de la pieza de trabajo.
Las ventosas de goma necesitan suficiente flexibilidad para adaptarse a la pieza de trabajo y mantener un sellado estable. No se pueden aplicar las mismas condiciones a superficies lisas como vidrio, tableros porosos, chapa metálica aceitosa o bolsas de alimentos flexibles. El diámetro de la ventosa, la forma del borde, el fuelle y el nivel de vacío influyen en la fuerza de sujeción.
Una aceleración rápida puede inclinar o despegar una taza incluso cuando la fuerza de elevación estática parece adecuada. El efector final debe revisarse con la aceleración prevista, la orientación del robot y la parada de emergencia. También es necesario considerar la contaminación de la superficie y las variaciones del producto.
Un caso de Schmalz describe una celda robótica que mueve componentes semiconductores con 176 pequeñas ventosas NBR-ESD. El sistema fue diseñado para colocar hasta 31 000 chips por hora. El material de las ventosas, su tamaño de seis milímetros y su limitado movimiento axial se seleccionaron para piezas sensibles y una colocación precisa.
Ese caso público resulta útil porque vincula el elastómero con una tarea específica. No se trata de un resultado de Yida ni establece un diseño de copa universal. Otro componente, como la superficie o la frecuencia de ciclo, requeriría su propia revisión de agarre y contaminación.
Los sellos deben seguir un movimiento repetitivo.
Los componentes de sellado robótico pueden proteger juntas giratorias, actuadores lineales, circuitos neumáticos o interfaces de herramientas. Un sello estático de carcasa tiene una función diferente a la de un rascador dinámico o una funda flexible. Se deben especificar la carrera, el movimiento angular, la velocidad y la presión, en lugar de agruparlos bajo un requisito de sellado general.
ABB describe robots de fundición protegidos contra refrigerantes, polvo, partículas metálicas y agentes de limpieza. La información publicada por Foundry Prime hace referencia a superficies recubiertas, componentes electrónicos protegidos y juntas de polímero como parte de un sistema completo de protección para el robot. La clasificación de la carcasa corresponde al robot ensamblado, no a una sola junta.
Los componentes de sellado robótico pueden soportar un objetivo de entrada, pero la compresión de montaje, las superficies de contacto y las aberturas para cables siguen siendo parte del resultado. Un sello probado en plano sobre un banco no reproduce el movimiento de la junta ni el rociado de limpieza en el robot instalado.
La vibración puede producirse en varias interfaces.
En ocasiones, se requiere el aislamiento de vibraciones del robot en la base, entre la muñeca y la herramienta, o dentro de un efector final frágil. La selección de la ubicación adecuada depende de la protección que se desee brindar: contra el suelo, las vibraciones de la herramienta o los golpes en los sensores.
También se puede aumentar la flexibilidad para reducir la rigidez de posicionamiento. Una almohadilla blanda podría proporcionar una superficie amortiguadora, pero podría provocar que la herramienta se desplace con retraso u oscile. Los ingenieros deben especificar el desplazamiento máximo admisible y el tiempo de ajuste, tras lo cual se debe probar el perfil de movimiento completo en lugar de solo la dureza.
La protección de cables y mangueras debe ser un mapa de movimiento.
Se utilizan pasacables flexibles, componentes de alivio de tensión y fuelles para proteger los cables y las líneas neumáticas cuando el robot cambia de postura. La mayor tensión puede producirse cuando el robot se encuentra en una esquina de su área de trabajo en lugar de en su posición inicial. La torsión y la flexión son diferentes porque generan patrones de tensión distintos.
Las piezas de goma para robots pueden diseñarse con características especiales como rebordes, bridas o alivio de tensión, eliminando la necesidad de componentes adicionales. Si bien la integración facilita el montaje, la vida útil del cable dependerá de las dimensiones del molde y la rigidez del material. Es necesario verificar el recorrido y la tensión durante el montaje.
La elección del material se adapta al entorno celular.
Los materiales que elija dependerán en gran medida del entorno operativo de la celda. Por ejemplo, si bien el NBR es adecuado para la exposición al aceite, el EPDM es una excelente opción para entornos con agua y ciertos agentes de limpieza. En cambio, el FKM es una opción probable si la aplicación está expuesta a temperaturas muy elevadas o fluidos químicamente agresivos. Un material de silicona ofrece flexibilidad térmica, mientras que uno de poliuretano proporciona resistencia a la abrasión. Sin embargo, la idoneidad de un material y su formulación para la operación dependerá de los productos químicos específicos de la celda.
Las industrias de celdas para alimentos, semiconductores y pinturas incluirán requisitos como limpieza, conductividad, características de liberación, etc. Incluso un compuesto que pueda sufrir desgaste mecánico podría causar problemas como emisiones de partículas, marcas en los productos o reacciones a un químico del proceso. En algunos casos, el color y el acabado superficial también pueden ser factores importantes que influyen en los resultados de un sistema de visión artificial.
Los estándares definen al robot, pero no todas las piezas de goma.
La norma ISO 10218 trata sobre la seguridad en robótica y sistemas robóticos. Define principalmente los diferentes riesgos y responsabilidades, pero no especifica la vida útil de una ventosa, fuelle o arandela cualquiera. La validación de los componentes sigue dependiendo de la aplicación.
La protección de las carcasas para equipos eléctricos de vehículos de carretera es el tema de la norma ISO 20653. Por otro lado, la norma IEC 60529 define de forma más general los códigos IP de las carcasas. Ambas normas son aplicables a las configuraciones ensayadas correspondientes. Obviamente, la clasificación de protección del conjunto no se puede transferir únicamente a la junta de goma suelta.
Proceso de validación para un producto terminado
En lo que respecta a las ventosas de goma, primero verifique las dimensiones físicas y el aspecto general, y luego mida su capacidad de sujeción en diversas superficies típicas. También debe considerar las fugas, la velocidad de movimiento, la orientación, la frecuencia del ciclo y el desgaste de la superficie. Un sistema seguro incluye además métodos para detectar la pérdida de vacío y un plan de contingencia en caso de que se caiga una pieza.
Con las cubiertas y los sellos, puede realizar una prueba de movimiento completo del robot variando su temperatura y el grado de contaminación. Busque marcas de contacto, grietas, extracciones y contaminantes internos. Los limpiadores utilizados en estas pruebas deben aplicarse a la concentración real y con la misma dirección de pulverización y tiempo de exposición que en su uso normal, aunque el tiempo exacto dependerá de las especificaciones de la prueba.
La detección y medición de la vibración en la herramienta, su desplazamiento y su asentamiento son esenciales para el aislamiento de vibraciones en robots. Además, es necesario medir el nivel de vibración en la estructura de soporte. Se recomienda reevaluar estas comprobaciones una vez finalizados los ciclos de funcionamiento y el envejecimiento. Los criterios de aceptación del producto no solo deben basarse en las propiedades del material, sino también estar vinculados a la precisión del proceso.
Información necesaria antes de iniciar el desarrollo
Debe proporcionar el tipo y las especificaciones del robot, la carga útil, la velocidad, la aceleración, la trayectoria de movimiento y el espacio para el montaje. También debe proporcionar información sobre la superficie de la pieza que se va a limpiar, el nivel de presión de vacío, el medio, el procedimiento de limpieza, la temperatura ambiente, el número previsto de ciclos y los requisitos de protección ESD o de limpieza, si los hubiera.
Dalian Yida Precision Rubber Products Co., Ltd. se especializa en la producción de piezas de caucho personalizadas mediante moldeo. En lo que respecta a las piezas de caucho para robots industriales, además de que Yida realiza comprobaciones de viabilidad de fabricación, análisis de compuestos alternativos, análisis dimensionales clave y propone un plan para la inspección de los componentes terminados, el integrador del robot sigue siendo responsable de la seguridad y el rendimiento del sistema.
El aumento del mercado de robots implica que cada vez más instalaciones requieren una interfaz flexible capaz de ofrecer un rendimiento fiable. Solo entonces esta interfaz se convierte en un componente valioso del sistema de automatización, al adaptar la geometría de la goma al movimiento real, la superficie y el entorno.